
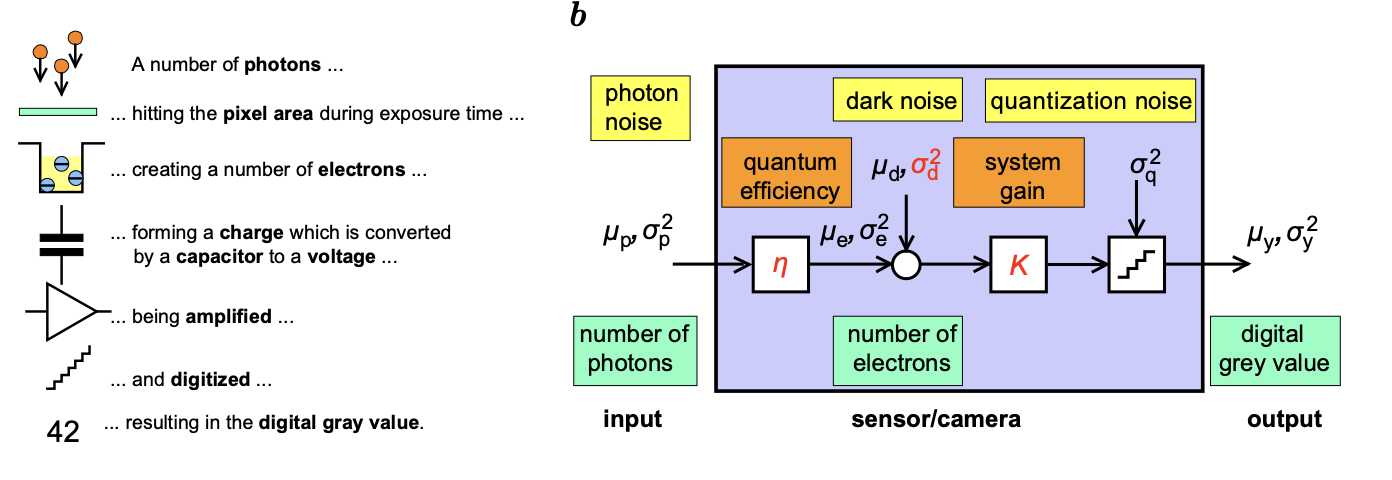
模型
- 系统参数: $\downarrow$
- QE($\eta$) (Quantum Efficiency)
- $K$ (System Gain)
- $\mu_d,\sigma_d$ (read noise)
- $\sigma_q$ (quantization noise) : 常数
- 量化误差可以看做在$[-1/2,1/2]$ 之间均匀分布 , $\sigma_q^2=\int_{-1/2}^{1/2}x^2 dx=1/12$ , 单位为$DN^2$
| 成像模型 | input | 中间结果 | output |
|---|---|---|---|
| 变量下标 | p | e | y |
| 含义 | 光子 | 电子 | 读数 |
| 单位 | $e^{-1}$ | DN(digital number) | |
| 测量方式 | 由积分时间+ sensor面积 得出 公式: $\mu_p=\frac{\text{辐射能}}{\text{单个光子的辐射能}}=\frac{A(sensor面积)\cdot t(曝光时间)\cdot E(辐射照度)}{h(\text{普朗克常数})c(\text{光速})/\lambda(\text{波长})}$ 除曝光时间外的变量测试中一般保持不变 |
直接测量$y(t)$ | |
| 公式关系 | $p\rightarrow e$ : $\mu_e=\eta\mu_p$ $\sigma_e^2=\eta\sigma_p^2=\mu_e$(Poisson分布) |
$e\rightarrow y:$ $\mu_y=K(\mu_e+\mu_d)=K\mu_e+\mu_{y.dark}$ $\sigma_y^2=K^2(\sigma_e^2+\sigma_d^2)+\sigma_q^2=K^2\sigma_e^2+\sigma_{y.dark}^2$ $s_{y.50}^2=s_{y.dark}^2+PRNU_{1288}^2 (\mu_{y.50}-\mu_{y.dark})^2$ (固定曝光时间, 改变像素位置 假设$s_{y.50}^2-s_{y.dark}^2$ 关于$(\mu_{y.50}-\mu_{y.dark})^2$ 是线性的) |
|
| 统计变量 | $\mu_p(t)$ | dark noise: $\mu_{y.dark},\sigma_{y.dark}$ $\mu_y, \sigma_y$ spatial non-uniformity $s_y$ (per pixel) |
测试
基础参数
PTC曲线: 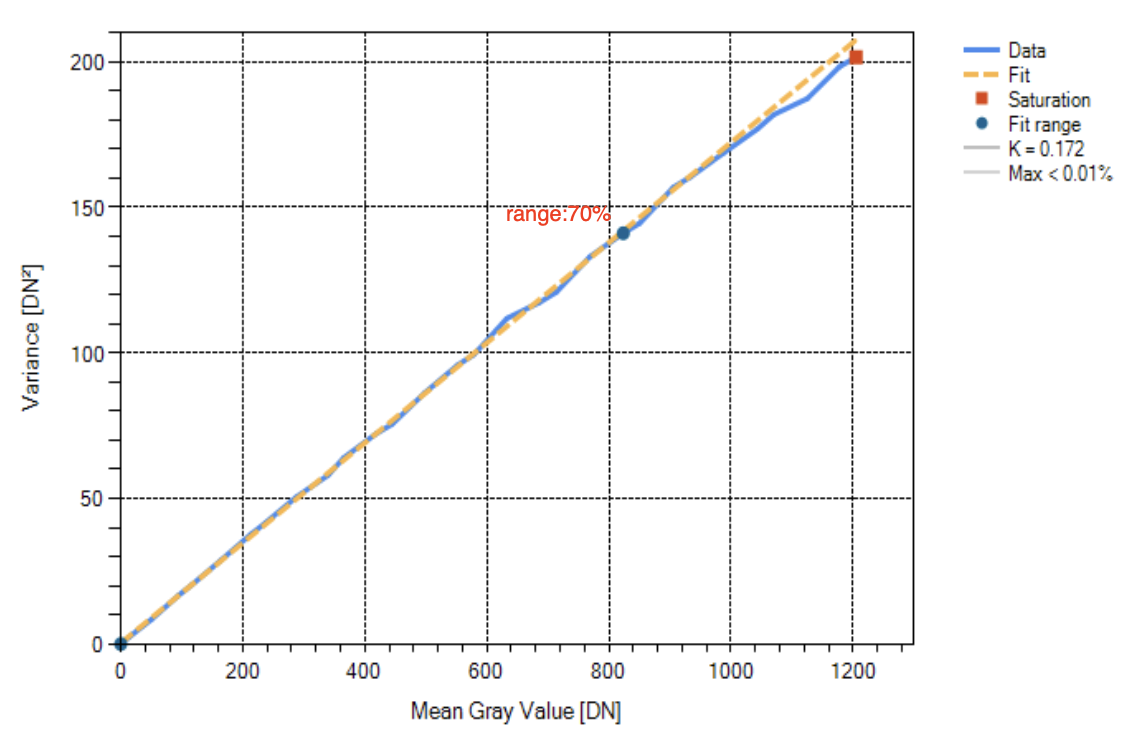 SNR曲线:
| 测试项名称 | 测试数据 | 理论值 | 含义 | 得到参数 |
|---|---|---|---|---|
| PTC(Photon Transfer)曲线 | $(\mu_y-\mu_{y.dark},\sigma_y^2)$ | $\sigma_y^2=K(\mu_y-\mu_{y.dark})+\sigma_{y.dark}^2$ 是一条直线 |
斜率 = System gain $K$ | |
| Temporal dark noise | $\sigma_{y.dark}^2$ | $\sigma^2_{y.dark}=K^2\sigma_d^2+\sigma_q^2$ | $\sigma_d$ read noise |
|
| QE(Quantum Efficiency) 或 $\eta$ |
$(\mu_p, \mu_y-\mu_{y.dark})$ | $\eta=\frac{\mu_e}{\mu_p}=\frac{\mu_y-\mu_{y.dark}}{K\mu_p}$ | sensor的透光率 | $\eta$ |
| SNR曲线 0 |
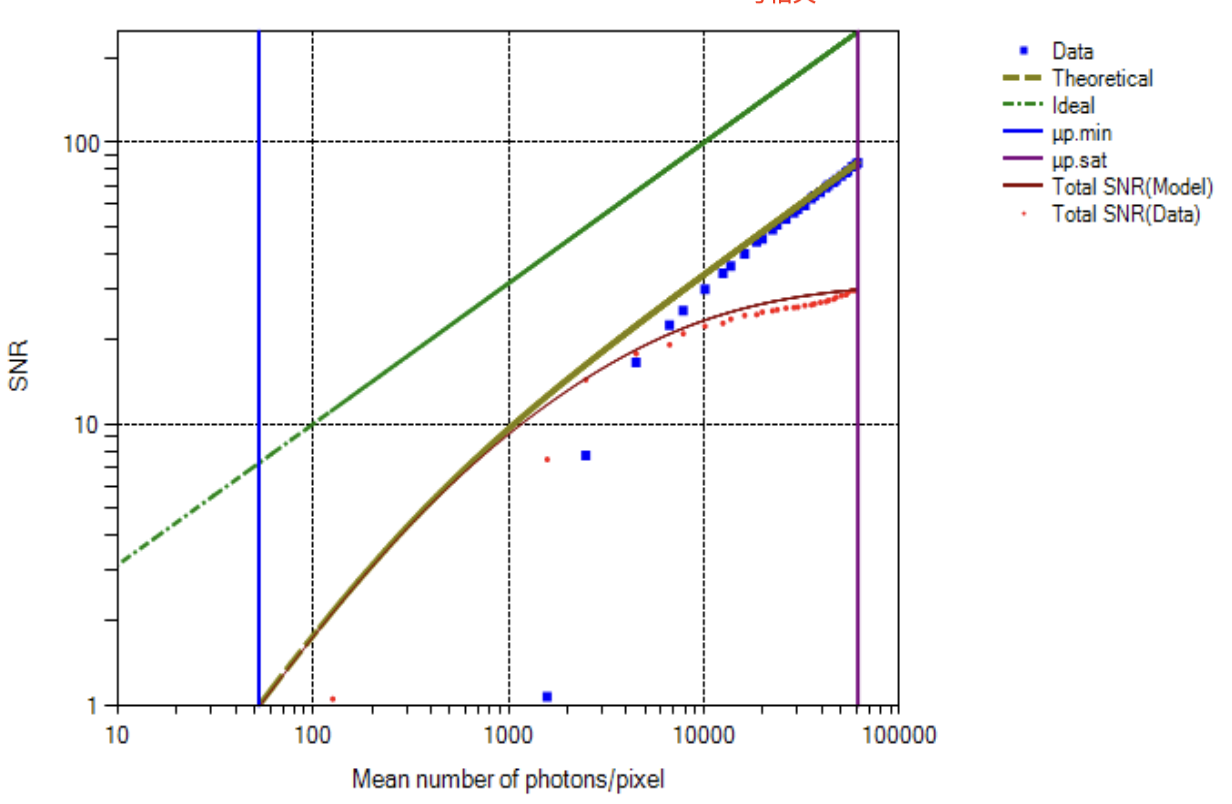
($\mu_p$, SNR$=\frac{\mu_y-\mu_{y.dark}}{\sigma_y}$ ) 改变曝光时间,测量$\mu_y, \sigma_y,s_y$ 得到SNR,计算$\mu_p$ log-log曲线 |
$SNR(\mu_p) =\frac{\eta\mu_p}{\sqrt{\sigma_d^2+\sigma_q^2/K^2+\eta\mu_p}}$ |
data和model差异大的时候, 可能:1. QE不符合线性规律 2. PTC曲线不符合模型 |
|
| 1 | 对应图上ideal线, $(\mu_p,\sqrt{\mu_p})$ 在图上固定不依赖数据 |
$SNR_{ideal}(\mu_p)=\sqrt{\mu_p}$ 在log-log图上是直线 |
理想情况 $\eta=1,\sigma_d=\sigma_q=0$ |
|
| 2 Saturation capacity |
对应图上sat线, $\mu_{p.sat}$ 统计$\mu_y$ 在最大值附近调整曝光的histogram 根据读数达到最大$\mu_{y.sat}$ 的时候的曝光时间计算 |
$SNR_{max}=\sqrt{\mu_{e.sat}}$ 在曝光时间t很大的时候,SNR$\approx\sqrt{\eta\mu_p} =\sqrt{\mu_e}$ | 曝光时间t很大的情况 $\mu_e\texttt{»}\sigma_d$ $\mu_e\texttt{»}\sigma_q$ |
|
| 3 absolute sensitivity threshold |
对应图上min线, $\mu_{p.min}$ 由$\sigma_d, K, \sigma_q,\eta$ 共同计算 |
$SNR(\mu_p)=\frac{\eta\mu_p}{\sqrt{\sigma_d^2+\sigma_q^2/K^2+\eta\mu_p}}=1$ 是$\mu_p$的二次方程 $\mu_{p.min}=\frac{1}{\eta}(\sqrt{\sigma_d^2+\sigma_q^2/K^2+1/4}+\frac{1}{2})$ |
曝光时间t很小的情况 SNR=1, 再往下似乎没有意义 |
|
| 4 | $(\mu_p,SNR_{total}(\mu_p)=\frac{\mu_y-\mu_{y.dark}}{\sqrt{\sigma_y^2+s_y^2}})$ | $SNR_{total}(\mu_p)=$ $\frac{\eta\mu_p}{\sqrt{\sigma_d^2+DSNU_{1288}^2+\sigma_q^2/K^2+\eta\mu_p+PRNU_{1288}^2(\eta\mu_p)^2}}$ |
把$s_y$ 也加上 | |
| 5 (DR)Dynamic range |
两项, 上面2,3已经测过 $\mu_{p.min}$ $\mu_{p.sat}$ |
$DR=\frac{\mu_{p.sat}(\text{使像素值达到最大的光子数})}{\mu_{p.min}(\text{最低曝光量/绝对感光阈值对应光子数})}$ | ||
| Stablity Check | 两项 $(\mu_y-\mu_{y.dark},\sigma_y)$ $(\mu_y-\mu_{y.dark},\mu[0]-\mu[1])$ 两帧之前的平均的差值 |
模型契合度
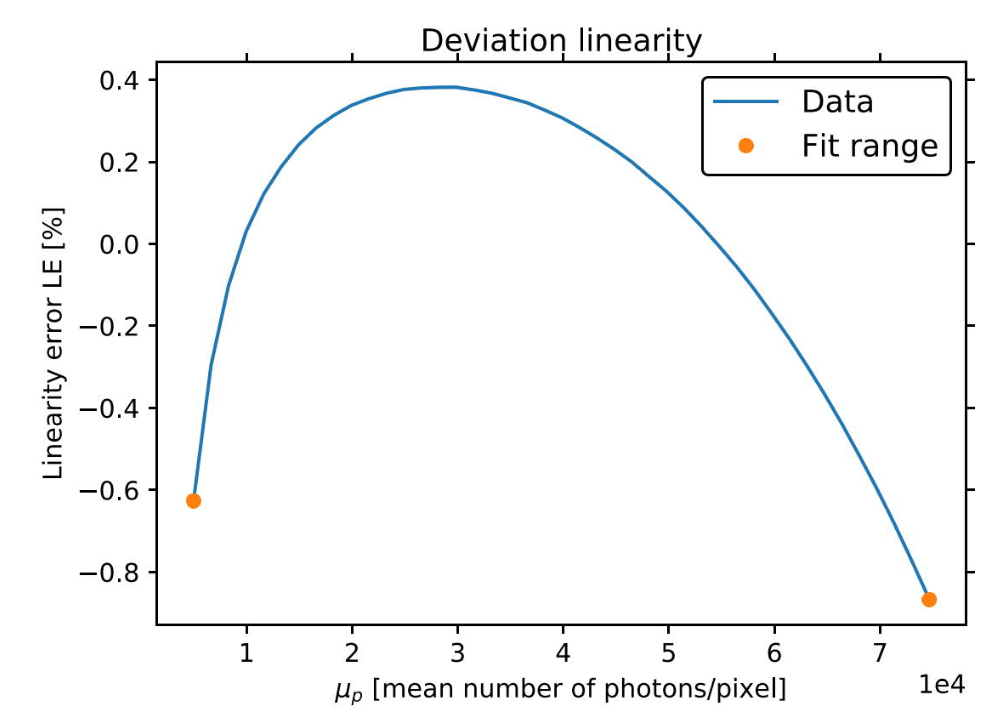
Linearity Curve: 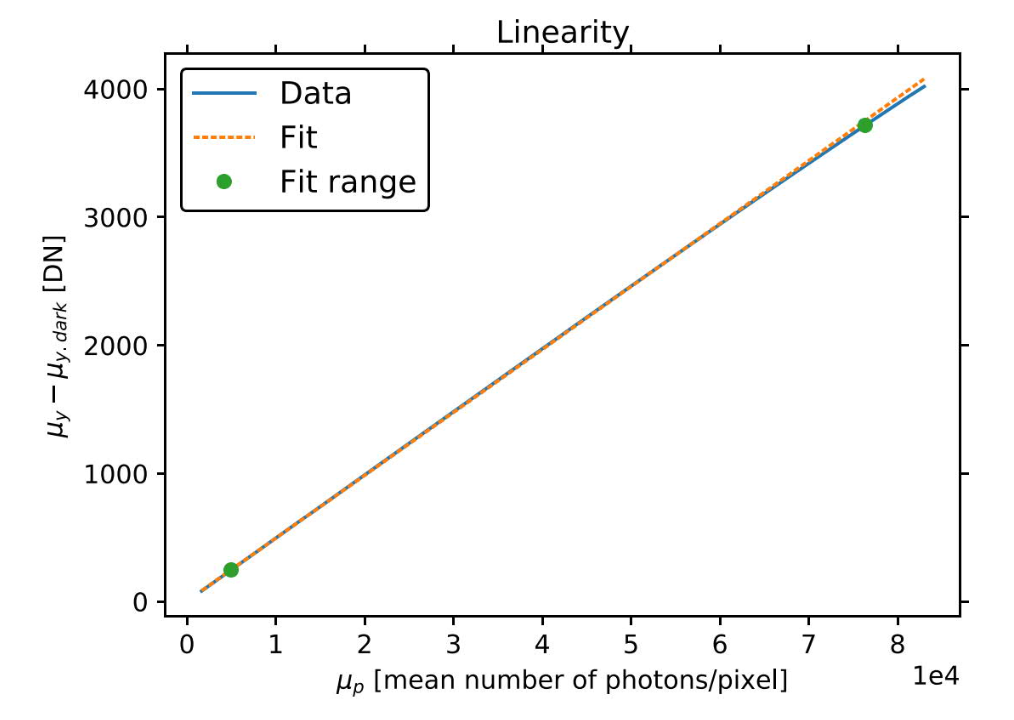 Deviation Linearity:
| 测试项名称 | 测试数据 | 理论值 | 含义 |
|---|---|---|---|
| Linearity Curve | $(\mu_p,\mu_y-\mu_{y.dark})$ | $\mu_y-\mu_{y.dark}=\eta K\mu_e$ 线性关系 |
|
| Deviation Linearity Curve |
$(\mu_p,LE(\text{Linearity Error}))$ Linearity Error是linearity curve上 data值和拟合值的距离 |
||
| darkcurrent | 两项 $(t,\mu_{y.dark})$ $(t,\sigma_{y.dark})$ |
暗电流$D$ 随温度指数变化,温度越低,噪声信号越小 exposure time和温度正相关 |
不同像素的一致性
| 测试项名称 | 测试数据 | 理论值 | 含义 | |
|---|---|---|---|---|
| DSNU (dark signal nonuniformity) |
$s_{y.dark}$ | $DSNU_{1288}=\frac{s_{y.dark}}{K}$ 定义 |
||
| PRNU (photoresponse nonuniformity) |
$s_{y.dark}, s_{y.50}$ $\mu_{y.dark}, \mu_{y.50}$ |
$PRNU_{1288}=\frac{\sqrt{s_{y.50}^2-s_{y.dark}^2}}{\mu_{y.50}-\mu_{y.dark}}$ 定义 |
||
| Enhanced mean image 0 |
DSNU frame 和PRNU frame |
下面几项都是frame的统计值 以检测分布是不是有什么规律 |
||
| 1 histogram |
整个frame统计 | |||
| 2 Accumulated histogram |
||||
| 3 profile |
vertical, horizontal投影方向 | |||
| 4 spectrogram |
pixel频率统计 |
reference
[1] “EMVA1288Linear_4.0Release.Pdf.” Accessed August 25, 2023. https://www.emva.org/wp-content/uploads/EMVA1288Linear_4.0Release.pdf.