
用RGB校准多光谱数据
把(H,W,N) 的多光谱数据 Y , 由N x 3 的CCM(Color Correction Matrix) 线性映射为 (H,W,3) 的rgb数据 X . 即 $Y\cdot CCM = X$ .
- 虽然是线性映射, 可以在步骤前给Y 加一个 feature extraction模块, 实现非线性. 达到更低的loss.
- 即使只是线性映射, 多光谱数据也比3通道的数据能达到更低的loss.
求解系数
| Loss & 约束 | 公式 | 说明 |
|---|---|---|
| 普通L2 norm | $\min \vert\vert Y\cdot CCM - X\vert\vert_2$ | |
| restrict awb | $\min \vert\vert Y\cdot CCM - X\vert\vert_2$ , $\sum_{col}(CCM)=1$ | 让中性灰映射不变, 即让 (1,1,…,1)映射到(1,1,1) 一般是把wb(white balance)步骤放在color correction之前会这样做 因为wb在不同机器上表现差别更大, 所以给这两步设置不同的校准频率吗? |
| L2 Regularization 🌟 |
$\min \vert\vert Y\cdot CCM - X\vert\vert_2 + \lambda\cdot\vert\vert CCM \vert\vert_2$ | 防止CCM因为数据点比较少而过拟合 如果用24色卡, 考虑多光谱数据有 3n 个未知数, 加入约束是十分必要的, 这个也是计算最简单的约束条件 |
| Lasso | $\min \vert\vert Y\cdot CCM - X\vert\vert_2 + \lambda\cdot\vert\vert CCM \vert\vert_1$ | 防止CCM某个数据过大外, 还能增强稀疏性 在color-correction里没必要 |
| CIELab 🌟 |
把 X 变换到Lab空间. 计算 $Y\cdot CCM$ 和 X的delta E loss |
Lab 是评判RGB数据是否相近的最终标准. 这一步也是必要的. Lab 变换是非线性的, 这一步优化时间更长. 需要在线性优化得到初值之后, 第二步再做delta E 的优化. |
- 原始L2 norm: 用最小二乘法
- restrict awb条件 : 因为是线性条件, 可以直接求解.
- 把awb条件写成:
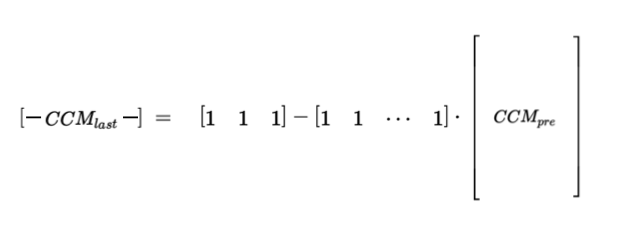 的形式
- 直接代入原方程:
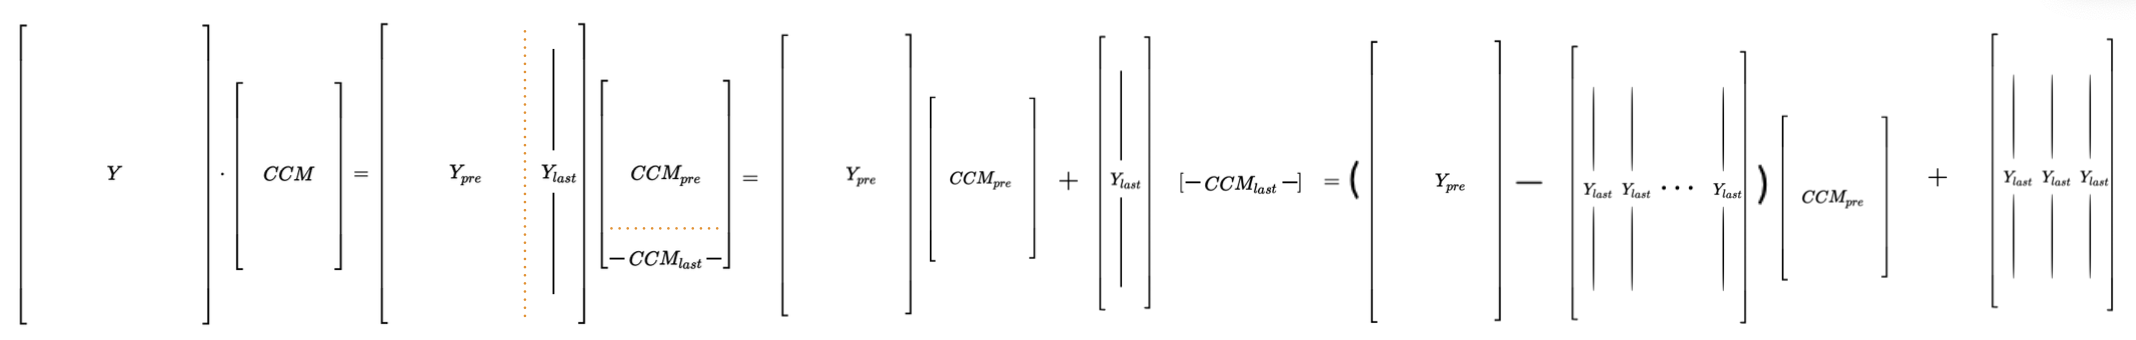
- 把 Y 和 CCM 分块展开并化简. 用最小二乘法求解化简后的方程即可.
- 把awb条件写成:
- L2 Regularization : 因为正则项也是L2的, 可以直接计算.
- 在求导时, CCM的系数由 $2Y^T Y$ 变为 $2Y^TY+2\begin{bmatrix}\lambda&& \\ &\lambda& \\ &&\lambda\end{bmatrix}$ 即可
- Lasso问题: 可以用近端算子轮流迭代的方法优化.
- Delta E : 用BFGS 的方法优化.
测量标准
- 数据来源:
- 标准色卡
- 色差仪测量: 理论上能组成很大的数据集, 但是很多材料没有好的反射性能
- 测量环境
- 保证测量到的都是反射光
- 控制光源, 如果用色差仪和色差仪的光源保持一致
结果可视化
- 色卡:
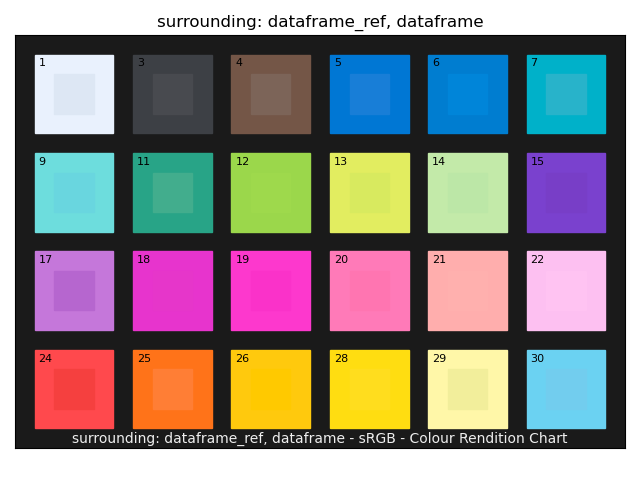 显示校准后和标准色的直观差距
- Lab色彩:
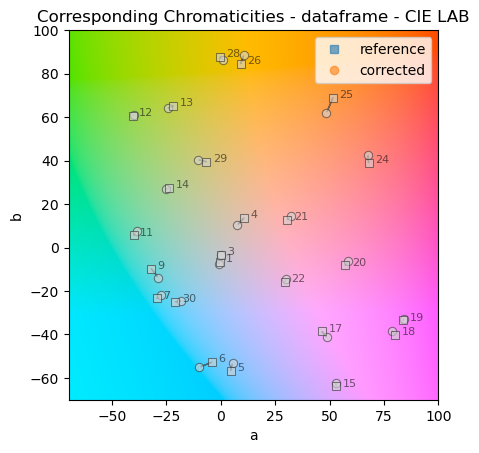 显示数据集在ab空间的分布, 以及校准后的lab色差
- 在给出多光谱sensor每个通道的光谱(
cmf = n x 28)的情况下, 可以出示下面两图: 由(cmf_T * cmf)^{-1} * cmf做为系数, 还可以加入一些Regularization- 校准数据光谱:
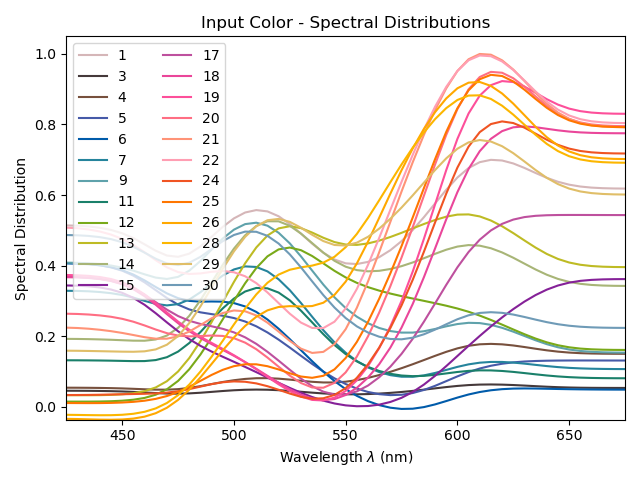 显示数据集的光谱分布.
- 多光谱映射的RGB和真实RGB的光谱差距. 即色卡上的红, 蓝, 绿三色.
- 校准数据光谱:
代码
用多光谱合成高光谱数据
多光谱 + 高光谱分布 -> 高光谱
- 数据采集: (多光谱,高光谱) 数据对
- 自然状态下采集的高光谱数据集(反射光+光源)
- 多光谱数据每个通道光谱 -> 由高光谱数据合成的多光谱数据
- 模型
- 考虑现实世界情况, 带kernel的模型(rbf )比较合适?
用多光谱做awb
即在多光谱数据中去掉光源的影响. 多光谱 + 光源分布 -> 光源的 rgb illuminant vector.
- 数据采集: (多光谱, rgb illuminant vector) 数据对
- 自然状态下采集的光源的高光谱数据集 -> 转换成多光谱数据集和rgb illuminant vector数据集
- 仿真: 从已知 (相机拍摄的rgb图片,rgb illuminant vector) + 相机的response曲线 + 光源的光谱数据集 + 反射谱数据集 -> 推测出图片每个像素的光谱
相机的response曲线 * 光源的光谱 = rgb illuminant vector相机的response曲线 * 光源的光谱 * 反射谱 = rgb像素- 用最大似然估计 的想法, 先估计出图片光源光谱, 再估计出每个像素的反射光谱
reference
[1] Koskinen, Samu, Erman Acar, and Joni-Kristian Kämäräinen. “Single Pixel Spectral Color Constancy.” International Journal of Computer Vision, September 1, 2023. https://doi.org/10.1007/s11263-023-01867-x.