
一种计算 $H_k(\Sigma,\mathbb Z_2)$ 的方法, 计算filtration $\mathbb K$ 中homology的变化
- Persistent Homology $H_k^{l,p}=H_k(\mathbb K_{l+p},\mathbb Z_2)=\frac{Z^l_k}{B_{k}^{l+p}\cap Z^l_k}$
- k-th homology: 和$\mathbb K$ 中 (k-1)-simplex, k-simplex, (k+1)-simplex部分有关
- $\mathbb K$ 中到第l 个simplex cycle和到第(l+p) 个 simplex的image
- 一般到第l 个是 k-simplex, l 到 (l+p) 个是(k+1)-simplex
filtration定义
- filtration: $\emptyset=\mathbb K_{-1}\subset \mathbb K_0\subset \mathbb K_1\subset\cdots\subset \mathbb K_n=\mathbb K$ 是simplicial complex的序列
- 每个$\mathbb K_{i}$ 在$\mathbb K_{i-1}$ 基础上添加一个simplex $\sigma_i$
- 单调性(monotonous): 添加$\sigma_i$ 的顺序是包含关系, 每个$\sigma$ 的face都在它前面
- induced p阶homology group 的map序列: $0=H_p(\mathbb K_{-1})\rightarrow H_p(\mathbb K_0)\rightarrow \cdots \rightarrow H_p(\mathbb K_n)=H_p(\mathbb K)$
点云 -> Čech Complex filtration
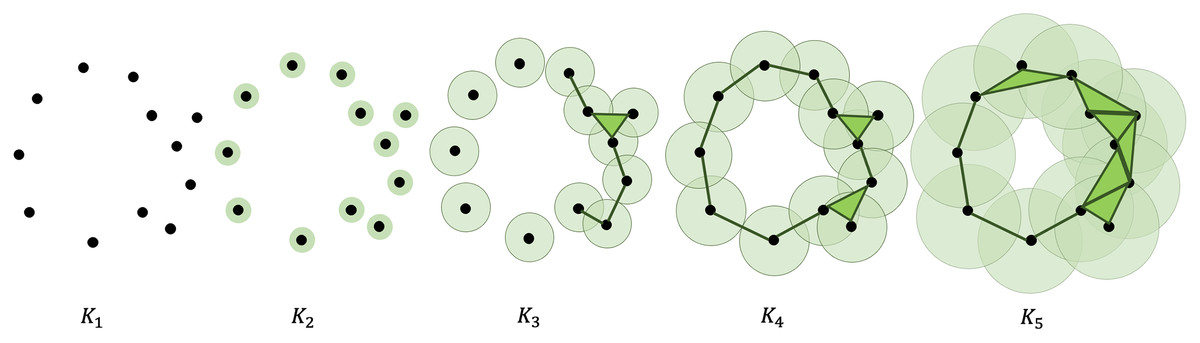
- Čech complex $\mathcal C_\epsilon$ : 把点云中 $\epsilon/2$ 球相交的点相连得到的simplicial complex
- Vietoris-Rips Complex $\mathcal R_\epsilon$ : 把点云中距离< $\epsilon$ 的点相连得到的simplicial complex($\mathbb R^n$ 中两种定义等价)
filtration同调分解
新添加的simplex分为两种: 1. 构成cycle的 2. 不构成cycle的
- positive(generator, creator): k-simplex $\sigma_i\subset$ 一个 k-cycle $c_i$
- 相当于, $\sigma_i$ 是构成 k-cycle $c_i$的最后一个边(youngest)
- 添加到$\sigma_i$ 的时候还没有 (k+1)-simplex 呢, 所以 $c_i$ 是non-exact的
- 可以让 $c_i$ 只包含$\sigma_i$ 一个positive k-simplex (lemma)
- 归纳法证明: 如果包含其他 positive $\sigma_j$ 出现在$\sigma_i$ 之前, 把当时对应的cycle $c_j$ 只包含$\sigma_j$ 一个positive, 让$c_i\texttt{ += }c_i+c_j$
- $[c_i]$ 是构成$H_k(\mathbb K_i)$ 的basis
- negative(killer):
- killer 导致前面相邻的(k-1)-simplex 变成boundary(kill行为)
- 和其kill掉的最近(youngest)的positive (k-1)-simplex组成一对pair
- kill掉的 (k-1)-simplex 不一定和killer直接相邻
youngest positive simplex 在同调等价类中传递
- Collision lemma: 一对generator,killer pair $(\sigma_i,\sigma_j)$ , 如果$e$ 是Collision Free Cycle, 并且$[e]=[\partial \sigma_j]$ (和$\partial \sigma_j$ 同调等价) -> $e$ 的youngest positive simplex也是 $\sigma_i$ .
- Collision Free Cycle: 里面的最近的generator还没被kill
- $e$ 的youngest positive simplex如果不在$\partial \sigma_j$ 中, 就在另一个更早出现的$\partial \sigma$ 里, 和Collision Free 矛盾. (证明没懂)
同调分解
- $rk(H_k(\mathbb K,\mathbb Z_2))=pos_k-neg_{k+1}$
- 每个新出现的positive simplex对应linearly indepdent cycle
- $\mathbb Z_2$-module里, linearly depdent的意思是 $c=\sum_i c_i$
- 就是说 $c$ 的youngest simplex $\sigma$ 肯定在某个之前的$c_i$ 里, 但是$\sigma$ 是刚出来的, 所以不可能
- 每个新添加的negative (k+1)-simplex -> 对应killed k-positive simplex -> 对应kill linearly indepdent cycle
- 每个新出现的positive simplex对应linearly indepdent cycle
- $num_k = pos_k + neg_k = rk(Z_k) + rk(B_k)$
- 用incidence matrix $M$ 表示(k-1)-simplex $\times$ k-simplex 的相连关系
- $M$ 的列数 $num_k$ 为 $\mathbb K$ 中添加的 k-simplex的个数: 不是positive, 就是negative
- 每个新出现的positive simplex对应linearly indepdent cycle
- 经过column operation会变成0
- $rkM-rkB_p=rk Z_p=pos_k$
- 每个新添加的negative simplex对应killed (k-1)-simplex: pair
- $rk M = rk B_p=neg_k$
- 计算同调群需要计算两个incidence matrix : (k-1)-simplex $\times$ k-simplex 和 k-simplex $\times$ (k+1)-simplex, 以得到$rk Z_k$ 和$rk B_{k+1}$
- 用incidence matrix $M$ 表示(k-1)-simplex $\times$ k-simplex 的相连关系
Pair Algorithm 计算
计算每个simplex的生命周期
- 输入: filtration 当前的simplex $\sigma$
-
输出: 判断$\sigma$ 是generator还是killer, 如果是killer, 记录它的pair
- plain(Algorithm1):
- 记录cycle $c=\partial \sigma=\sum_i \tau_i$
- 检查里面最近的(youngest) positive $\tau$ ((k-1)-simplex)
- 如果 $\tau$ 还没被kill过, $(\tau,\sigma)$ 组成pair, 记录$\tau$ 的killer为$\sigma$
- 如果$\tau$ 已经被其他killer kill过
- 不停往前追踪, 用$\tau$ 对应的killer(的boundary cycle)更新 $c$ 的表达
- 更新过的$c$ 的simplex全比 $\tau$ older(检查的simplex越来越往前-> 算法肯定能停止)
- 如图, $\partial e_5=v_4+v_0$ , 最新点 $v_4$ 已经被$e_3$ kill, 得到$\partial e_5=v_3+v_0$, 一直往前追踪, 得到$\partial e_5=v_0+v_0=0$
- 不停往前追踪, 用$\tau$ 对应的killer(的boundary cycle)更新 $c$ 的表达
- 检查里面最近的(youngest) positive $\tau$ ((k-1)-simplex)
- 如果追踪到最后结果为0 -> $\sigma$ 是generator
- 记录cycle $c=\partial \sigma=\sum_i \tau_i$
- 优化1(Algorithm2, 用空间换时间):
- 在generator被kill时, 同时记录当时对应的boundary cycle $\Lambda_\tau$
- 在pair不相邻时节省计算时间
- 在generator被kill时, 同时记录当时对应的boundary cycle $\Lambda_\tau$
- 并行计算(代数方法): 步骤数=追踪的最长链路?
- incidence matrix: k-simplex $\times$ (k+1)-simplex 的相连关系
- 检查每列值为 1 最后一行 (即对应的youngest simplex)
- 如果在之前列出现相同的index, 用前面的列更新后面的列(cycle更新的过程)
- 直到所有非0的列的最后一行index都不一样
- 全是0的列对应generator
- 非零的列和最后一行index对应pair
- 检查每列值为 1 最后一行 (即对应的youngest simplex)
- incidence matrix: k-simplex $\times$ (k+1)-simplex 的相连关系